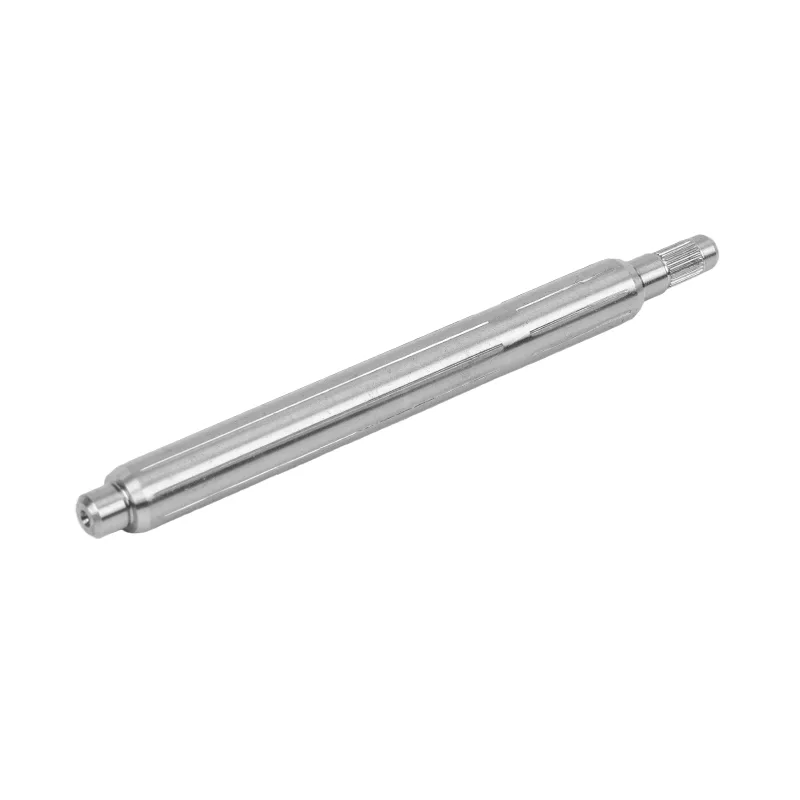
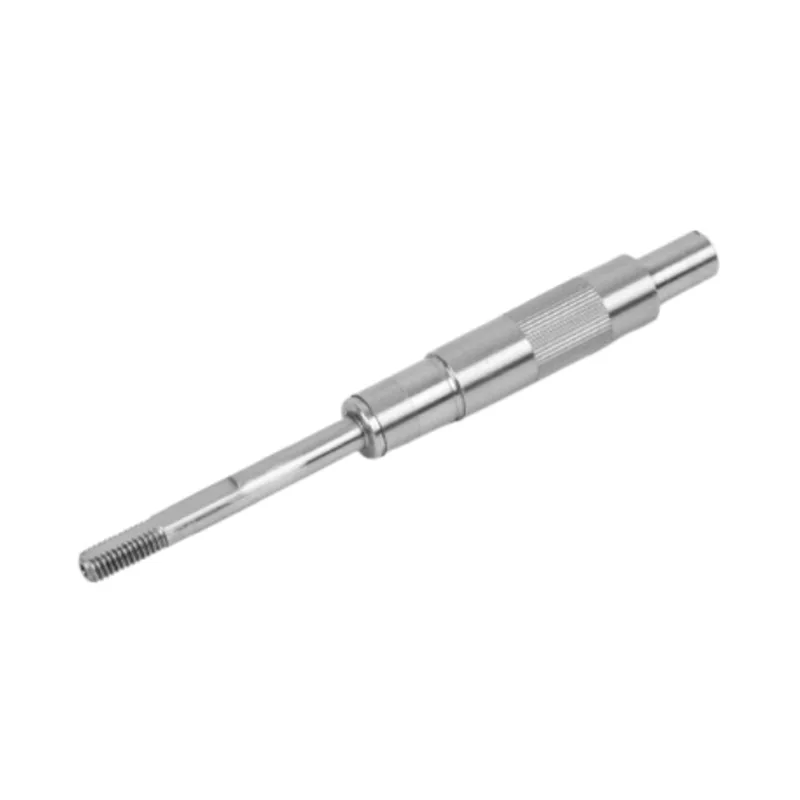
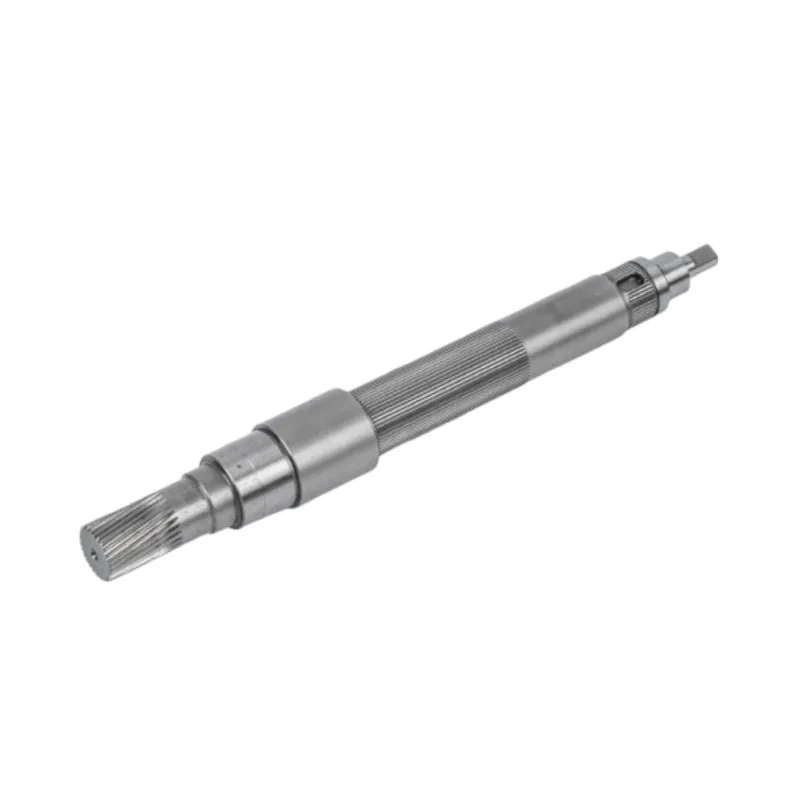
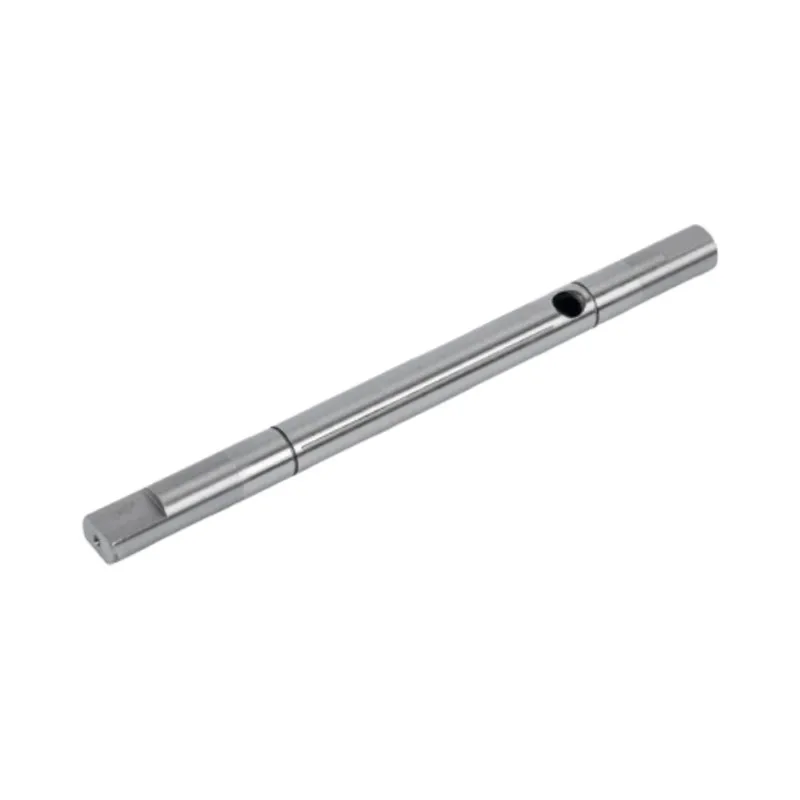
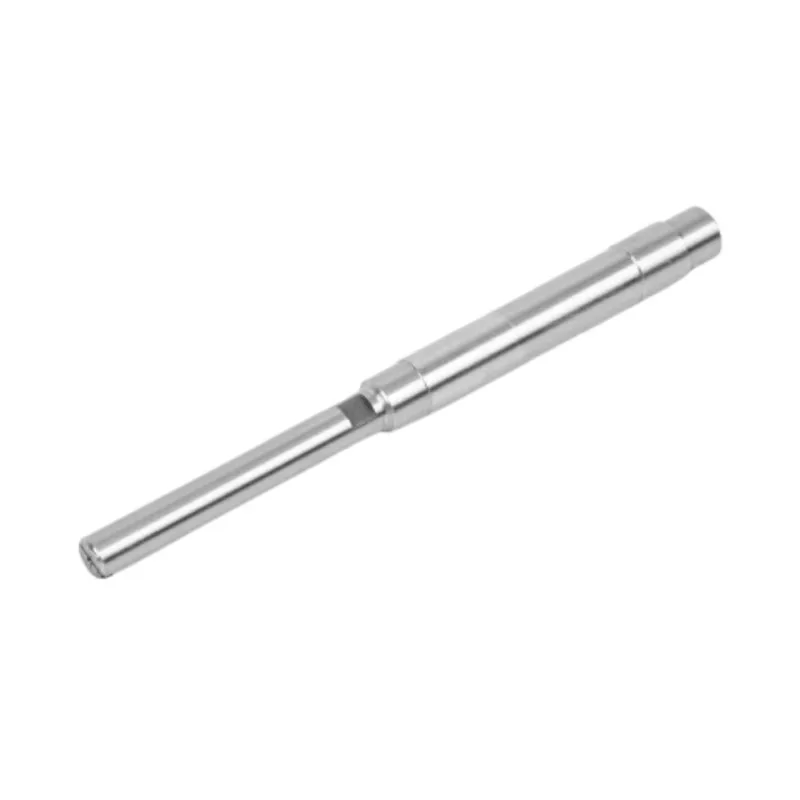
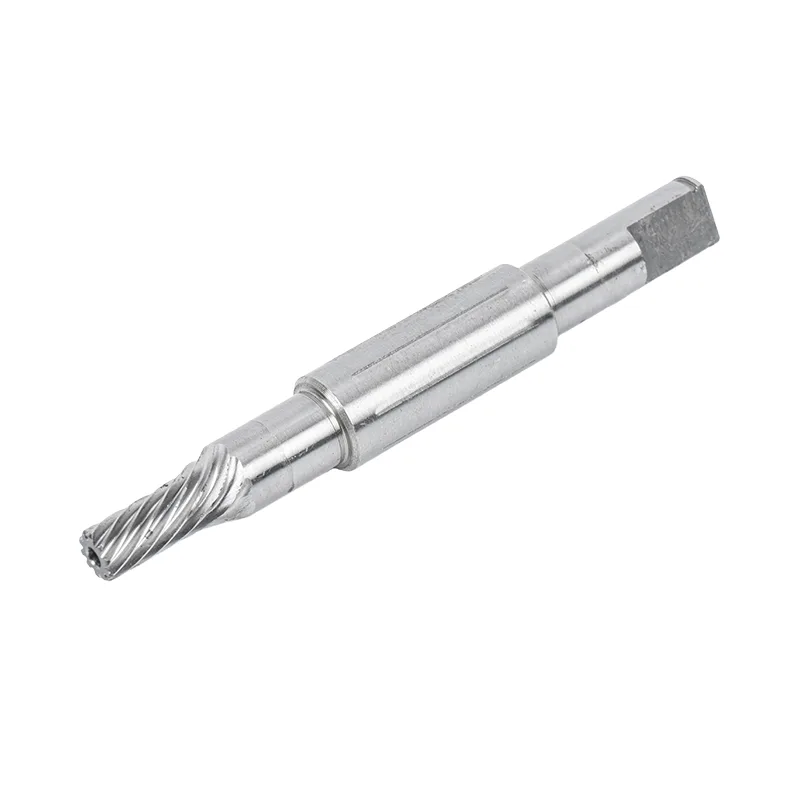
1. เพลามอเตอร์หุ่นยนต์อุตสาหกรรมเป็นแกนหลักทางกลของการเคลื่อนที่ของหุ่นยนต์
หุ่นยนต์อุตสาหกรรมทุกตัว ตั้งแต่แขนที่ประกบหกแกนไปจนถึงตัวเลือก SCARA และโคบอทที่ทำงานร่วมกัน ขึ้นอยู่กับอินเทอร์เฟซทางกลพื้นฐานระหว่างเซอร์โวมอเตอร์และโหลดที่ขับเคลื่อน:เพลามอเตอร์หุ่นยนต์อุตสาหกรรม. องค์ประกอบทรงกระบอกนี้ส่งกำลังการหมุนจากมอเตอร์ไปยังกระปุกเกียร์ ไดรฟ์ฮาร์มอนิก หรือข้อต่อตรง เพื่อแปลงแรงบิดแม่เหล็กไฟฟ้าเป็นการกระจัดทางกลที่ควบคุมได้ หากไม่มีเพลามอเตอร์ที่ออกแบบมาอย่างพิถีพิถัน แม้แต่อัลกอริธึมการควบคุมขั้นสูงสุดก็ไม่สามารถให้ความแม่นยำของตำแหน่ง ความสามารถในการทำซ้ำ หรือการตอบสนองแบบไดนามิกที่สายการผลิตสมัยใหม่ต้องการ
เพลามอเตอร์ในการใช้งานหุ่นยนต์ต้องเผชิญกับชุดความเค้นในการทำงานที่แตกต่างกัน อุปกรณ์จะต้องทนต่อการเร่งความเร็วและการชะลอตัวอย่างรวดเร็ว รอบการสตาร์ทบ่อยครั้ง โหลดแรงบิดที่แปรผัน และสภาวะแวดล้อมที่รุนแรงในบางครั้ง โดยทั้งหมดนี้ยังคงรักษาความเที่ยงตรงของตำแหน่งที่ต่ำกว่าไมครอน เพลามอเตอร์หุ่นยนต์ทำงานภายในระบบเซอร์โวแบบวงปิด ซึ่งต่างจากเพลาในเครื่องจักรทั่วไป โดยที่ฟันเฟือง การหมุนวนขึ้น หรือการเบี่ยงเบนหนีศูนย์ในแนวรัศมีจะกระทบต่อวิถีการเคลื่อนที่ของเอ็นด์เอฟเฟกต์เตอร์โดยตรง สิ่งนี้ทำให้เกิดความต้องการพิเศษในด้านความแม่นยำทางเรขาคณิตของเพลา ความสมบูรณ์ของวัสดุ และคุณภาพพื้นผิว
โดยพื้นฐานแล้วเพลามอเตอร์หุ่นยนต์อุตสาหกรรมเป็นมากกว่าแกนหมุนธรรมดา มันเป็นอินเทอร์เฟซที่มีความแม่นยำซึ่งจับคู่เอาท์พุตแม่เหล็กไฟฟ้าของมอเตอร์เข้ากับเอาท์พุตเชิงกลของหุ่นยนต์ ประสิทธิภาพส่งผลต่อประสิทธิภาพการใช้พลังงาน การกระจายความร้อน ลักษณะการสั่นสะเทือน และอายุการใช้งานของระบบขับเคลื่อนทั้งหมดในที่สุด ความเข้าใจอย่างถ่องแท้เกี่ยวกับวิศวกรรมของส่วนประกอบนี้จึงขาดไม่ได้สำหรับนักออกแบบระบบหุ่นยนต์ วิศวกรซ่อมบำรุง และผู้เชี่ยวชาญด้านการจัดซื้อ
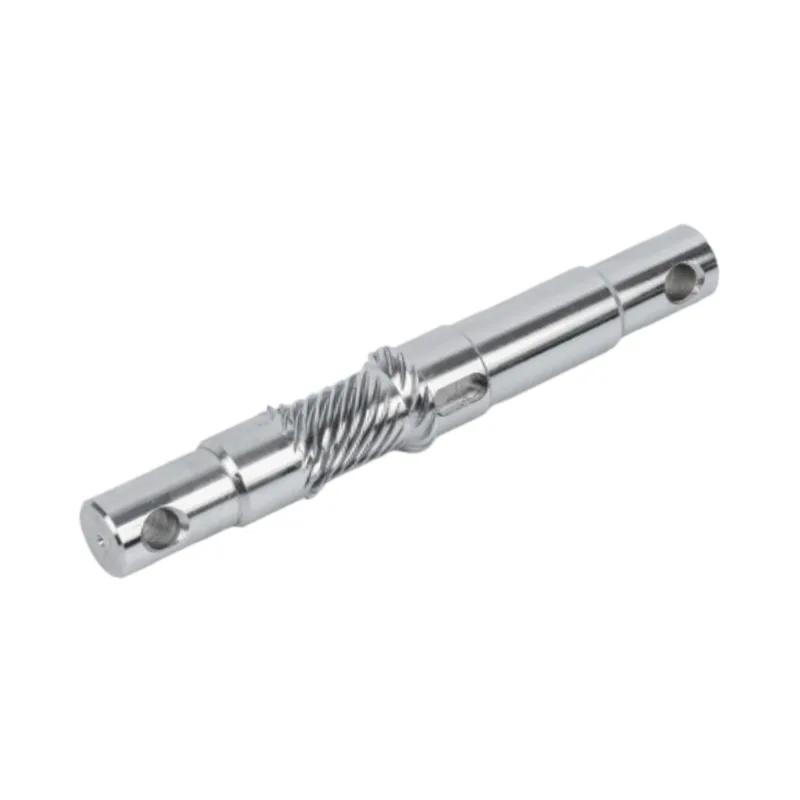
2. หลักการออกแบบหลักสำหรับเพลามอเตอร์ประสิทธิภาพสูง
การออกแบบเพลามอเตอร์สำหรับหุ่นยนต์อุตสาหกรรมเริ่มต้นด้วยความเข้าใจข้อกำหนดทางกลของการใช้งานอย่างชัดเจน เพลามอเตอร์หุ่นยนต์จะต้องเป็นไปตามเกณฑ์ที่เข้มงวดซึ่งต่างจากเพลาส่งกำลังมาตรฐาน ซึ่งจะสร้างสมดุลระหว่างความแข็งแกร่ง ความแข็ง น้ำหนัก และพฤติกรรมไดนามิก
2.1 การส่งแรงบิดและความแข็งของแรงบิด
หน้าที่หลักของเพลามอเตอร์คือการส่งแรงบิด ในข้อต่อหุ่นยนต์ เพลาจะต้องถ่ายทอดแรงบิดที่กำหนดของมอเตอร์ — และแรงบิดเกินพิกัดสูงสุดเป็นครั้งคราว — โดยไม่มีการโก่งตัวเชิงมุมมากเกินไป ความแข็งของแรงบิด ซึ่งกำหนดเป็นอัตราส่วนของแรงบิดที่ใช้ต่อการบิดเชิงมุมเป็นพารามิเตอร์ที่สำคัญ ความแข็งขันเชิงบิดต่ำทำให้เกิดความสอดคล้องในเซอร์โวลูป ลดแบนด์วิดธ์การควบคุม และลดความสามารถของหุ่นยนต์ในการปฏิเสธการรบกวนจากภายนอก เพลาที่มีความแข็งสูงช่วยให้มั่นใจได้ว่าตำแหน่งที่สั่งการของมอเตอร์จะถ่ายโอนไปยังเอาต์พุตข้อต่ออย่างซื่อสัตย์ ทำให้สามารถติดตามเส้นทางได้อย่างแม่นยำ
วิศวกรกำหนดเส้นผ่านศูนย์กลางของเพลาที่ต้องการโดยพิจารณาจากความเค้นเฉือนสูงสุดและมุมการบิดที่อนุญาตต่อความยาวหน่วย สำหรับการใช้งานหุ่นยนต์ที่มีรอบเวลาวัดเป็นเศษส่วนวินาที โมเมนต์ความเฉื่อยเชิงขั้วของเพลาจะต้องได้รับการปรับให้เหมาะสมเพื่อลดความเฉื่อยสะท้อนที่มอเตอร์ ซึ่งเป็นปัจจัยที่ส่งผลโดยตรงต่อความสามารถในการเร่งความเร็วและการใช้พลังงาน เพลากลวงซึ่งมีอัตราส่วนความแข็งบิดต่อน้ำหนักที่สูงกว่า บางครั้งนำมาใช้ในหุ่นยนต์ร่วมปฏิบัติงานเพื่อลดน้ำหนักในขณะที่ยังคงรักษาความสามารถในการบิดที่เพียงพอ
2.2 การปรับสมดุลไดนามิกและความเร็ววิกฤต
มอเตอร์หุ่นยนต์ทำงานที่ความเร็วรอบสูงบ่อยครั้ง โดยเฉพาะอย่างยิ่งในงานหยิบและวางหรืองานประกอบความเร็วสูง ภายใต้สภาวะดังกล่าว ความไม่สมดุลของมวลเล็กน้อยในเพลามอเตอร์ก็สร้างแรงเหวี่ยงที่กระตุ้นการสั่นสะเทือน เพิ่มภาระของแบริ่ง และทำให้เกิดเสียงรบกวน การปรับสมดุลแบบไดนามิก — ดำเนินการกับเครื่องปรับสมดุลที่แม่นยำ — ช่วยให้มั่นใจว่าแกนมวลของเพลาเกิดขึ้นพร้อมกันกับแกนหมุนภายในพิกัดความเผื่อที่แคบ ซึ่งมักจะอยู่ที่เกรด ISO 1940 G2.5 หรือดีกว่า
นอกจากนี้ ความเร็ววิกฤตของเพลา — ความเร็วในการหมุนที่ความถี่การโค้งงอตามธรรมชาติตื่นเต้น — จะต้องสูงกว่าความเร็วการทำงานสูงสุดอย่างมาก ซึ่งจำเป็นต้องเลือกอัตราส่วนความยาวต่อเส้นผ่านศูนย์กลางของเพลา ระยะห่างของแบริ่งรองรับ และคุณสมบัติการหน่วงของวัสดุอย่างระมัดระวัง นักออกแบบมักใช้การวิเคราะห์ไฟไนต์เอลิเมนต์เพื่อทำนายรูปร่างของโหมดและปรับเรขาคณิตเพื่อหลีกเลี่ยงการสะท้อน ดังนั้นจึงรับประกันการทำงานที่ราบรื่นตลอดช่วงความเร็วทั้งหมด
3. การเลือกใช้วัสดุ — รากฐานของความน่าเชื่อถือ
การเลือกใช้วัสดุสำหรับกเพลามอเตอร์หุ่นยนต์อุตสาหกรรมถือเป็นการตัดสินใจที่เป็นผลสืบเนื่องมากที่สุดในกระบวนการทางวิศวกรรมทั้งหมด คุณสมบัติของวัสดุเป็นตัวกำหนดความแข็งแรงของเพลา อายุการใช้งานความล้า ความต้านทานการสึกหรอ ความต้านทานการกัดกร่อน และความเสถียรของมิติภายใต้การหมุนเวียนด้วยความร้อน
3.1 เหล็กอัลลอยและเกรดสเตนเลส
เพลามอเตอร์หุ่นยนต์อุตสาหกรรมส่วนใหญ่ผลิตจากเหล็กกล้าผสมคาร์บอนปานกลาง เช่น 40Cr, 42CrMo4 หรือเกรดที่เทียบเท่า วัสดุเหล่านี้มีการผสมผสานที่ยอดเยี่ยมระหว่างความต้านทานแรงดึง ความเหนียว และความสามารถในการขึ้นรูป สำหรับการใช้งานที่ต้องการความต้านทานการกัดกร่อนที่เหนือกว่า เช่น หุ่นยนต์เกรดอาหารหรือการทำงานในสภาพแวดล้อมที่มีการชะล้าง ควรใช้เหล็กกล้าไร้สนิม เช่น SUS420 หรือ 440C เพลาสแตนเลสมีความแข็งเพียงพอหลังการอบชุบ ขณะเดียวกันก็ต้านทานการเกิดออกซิเดชันและการโจมตีทางเคมี
เพลาประสิทธิภาพสูงยังอาจรวมการปรับสภาพพื้นผิว เช่น ไนไตรดิ้ง คาร์บูไรซิ่ง หรือการชุบแข็งแบบเหนี่ยวนำ เพื่อสร้างเคสที่ทนทานต่อการสึกหรอ ในขณะที่ยังคงแกนกลางที่เหนียวและเหนียวไว้ สถาปัตยกรรมแกนเคสนี้มีคุณค่าอย่างยิ่งในข้อต่อหุ่นยนต์ที่เพลาเชื่อมต่อกับแบริ่ง ซีล หรือข้อต่อร่องที่ทำให้เกิดความเค้นสัมผัสที่เข้มข้น
3.2 การอบชุบด้วยความร้อนและการชุบแข็งพื้นผิว
การอบชุบด้วยความร้อนจะเปลี่ยนโครงสร้างจุลภาคของวัตถุดิบเพื่อให้ได้คุณสมบัติทางกลที่ต้องการ การชุบแข็งและการอบคืนตัวทำให้เกิดโครงสร้างมาร์เทนซิติกที่สม่ำเสมอ โดยมีความแข็งแรงของผลผลิตสูงและความเหนียวในการแตกหักที่ดี สำหรับเพลาที่ประสบกับความเมื่อยล้าจากการสัมผัสระหว่างการหมุน — เช่น เพลาที่รองรับแรงในแนวรัศมีผ่านแบริ่ง — โดยทั่วไปจะมีการระบุความแข็งพื้นผิวไว้ที่ 55–62 HRC เพื่อต้านทานการหลุดเป็นรูและการหลุดร่อน
สิ่งสำคัญคือต้องทราบว่าความแข็งที่มากเกินไปสามารถลดความเหนียวและเพิ่มความไวต่อการแตกหักแบบเปราะภายใต้แรงกระแทก ดังนั้น กระบวนการบำบัดความร้อนจึงต้องได้รับการควบคุมอย่างระมัดระวังเพื่อให้ได้สมดุลที่เหมาะสมที่สุดระหว่างความทนทานของพื้นผิวและความยืดหยุ่นของแกน ซึ่งเป็นความสมดุลที่ผู้ผลิตที่มีประสบการณ์ได้ปรับแต่งผ่านการเพิ่มประสิทธิภาพกระบวนการมานานหลายทศวรรษ
4. กระบวนการผลิตที่สร้างความแม่นยำ
การแปลงแท่งวัสดุให้เป็นเพลามอเตอร์สำเร็จรูปซึ่งตรงตามเกณฑ์ความคลาดเคลื่อนที่ต่ำกว่าไมครอนนั้นต้องใช้กระบวนการผลิตหลายขั้นตอน โดยแต่ละขั้นตอนมีส่วนทำให้เกิดรูปทรงเรขาคณิตและคุณภาพพื้นผิวขั้นสุดท้าย
4.1 การกลึงและเจียร CNC
โดยทั่วไปแล้ว เส้นทางการผลิตจะเริ่มต้นด้วยการกลึง CNC โดยที่สต็อกแท่งดิบจะถูกตัดเฉือนให้มีรูปร่างใกล้เคียงตาข่าย ทำให้เกิดเส้นผ่านศูนย์กลางขั้นบันได ไหล่ เกลียว และร่องสลัก เครื่องกลึง CNC สมัยใหม่ที่มาพร้อมกับเครื่องมือที่ใช้งานจริงสามารถทำการกัดและการเจาะได้ในขั้นตอนเดียว ซึ่งช่วยลดข้อผิดพลาดในการวางตำแหน่งสะสม
หลังจากการกลึง เพลาจะต้องผ่านการเจียรอย่างแม่นยำ ไม่ว่าจะเป็นแบบไร้ศูนย์กลางหรือแบบทรงกระบอก เพื่อให้ได้พิกัดความเผื่อมิติสุดท้ายและการตกแต่งพื้นผิว การเจียรจะกำจัดวัสดุสองสามร้อยส่วนสุดท้ายของมิลลิเมตร ทำให้พื้นผิวมีค่าความหยาบ (Ra) ต่ำถึง 0.2–0.4 µm ผิวสำเร็จระดับนี้จำเป็นต่อความพอดีของตลับลูกปืน ประสิทธิภาพการซีล และลดแรงเสียดทานระหว่างการทำงาน
สำหรับเพลาที่มีร่องฟัน ฟันเฟือง หรือคุณลักษณะที่ซับซ้อนอื่นๆ อาจต้องใช้การดำเนินการเพิ่มเติม เช่น การยึดเฟือง การขึ้นรูป หรือการคว้านรู การดำเนินการแต่ละครั้งจะแนะนำชุดเกณฑ์ความคลาดเคลื่อนของตนเองซึ่งต้องได้รับการจัดการภายในงบประมาณมิติโดยรวม
4.2 การควบคุมคุณภาพและมาตรวิทยา
การประกันคุณภาพในการผลิตเพลามอเตอร์อาศัยการผสมผสานระหว่างการวัดในกระบวนการและการตรวจสอบขั้นสุดท้ายโดยใช้เครื่องวัดพิกัด (CMM) เครื่องมือเปรียบเทียบเชิงแสง และโพรฟิโลมิเตอร์พื้นผิว การวัดที่สำคัญ ได้แก่ :
- เส้นผ่านศูนย์กลางที่เจอร์นัลแบริ่งวิกฤต (โดยทั่วไปจะควบคุมที่ ±0.005 มม. หรือเข้มงวดกว่า)
- จุดศูนย์กลางระหว่างเส้นผ่านศูนย์กลางหลายเส้น
- ความตรงและทรงกระบอก
- ความหยาบผิวและความเป็นคลื่น
- โปรไฟล์ความแข็งจากพื้นผิวถึงแกน
ผู้ผลิตขั้นสูงยังใช้วิธีการทดสอบแบบไม่ทำลาย เช่น การตรวจสอบอนุภาคแม่เหล็กหรือการทดสอบกระแสไหลวน เพื่อตรวจจับข้อบกพร่องใต้พื้นผิวที่อาจส่งผลต่อความแข็งแรงของความล้า เพลาทุกอันที่ผ่านการตรวจสอบอันเข้มงวดเหล่านี้จะได้รับสิทธิ์ในการติดตั้งในหุ่นยนต์ที่จะทำงานได้หลายล้านรอบตลอดอายุการใช้งาน
5. ความคลาดเคลื่อน ผิวสำเร็จ และความสมบูรณ์ทางเรขาคณิต
ที่เพลามอเตอร์หุ่นยนต์อุตสาหกรรมทำงานในโลกที่มีหน่วยเป็นไมครอน ความคลาดเคลื่อนที่ใช้กับคุณลักษณะที่สำคัญจะกำหนดความแม่นยำของตำแหน่ง ความสามารถในการทำซ้ำ และความน่าเชื่อถือในระยะยาวของหุ่นยนต์โดยตรง
สำหรับวารสารตลับลูกปืน ค่าเผื่อเส้นผ่านศูนย์กลางทั่วไปจะอยู่ในช่วงตั้งแต่ ±0.005 มม. ถึง ±0.010 มม. ขึ้นอยู่กับประเภทของตลับลูกปืนและประเภทความพอดี มีการระบุพิกัดความเผื่อที่เข้มงวดมากขึ้น — ต่ำถึง ±0.002 มม. สำหรับการใช้งานที่มีความแม่นยำสูงพิเศษ เช่น หุ่นยนต์ขนถ่ายเซมิคอนดักเตอร์ หรือหุ่นยนต์ทางการแพทย์ ความร่วมศูนย์ระหว่างเจอร์นัลมักจะอยู่ที่ 0.01 มม. หรือน้อยกว่า เพื่อป้องกันการเบี่ยงเบนหนีศูนย์ในแนวรัศมีที่จะทำให้เกิดการสั่นสะเทือนและลดอายุการใช้งานของตลับลูกปืน
การตกแต่งพื้นผิวก็มีความสำคัญไม่แพ้กัน พื้นผิวเพลาที่หยาบจะเพิ่มการเสียดสี เร่งการสึกหรอของซีล และทำให้เกิดรอยร้าวจากความเมื่อยล้า สำหรับเพลามอเตอร์หุ่นยนต์ พื้นผิวสำเร็จที่ Ra 0.4 µm หรือดีกว่านั้นเป็นมาตรฐาน โดยการใช้งานบางอย่างต้องใช้ Ra 0.2 µm บนพื้นผิวซีล การบรรลุผลสำเร็จดังกล่าวไม่เพียงแต่ต้องอาศัยการเจียรด้วยทักษะเท่านั้น แต่ยังต้องมีการควบคุมเม็ดทรายของล้อเจียร สารหล่อเย็น และอัตราการป้อนอย่างระมัดระวังอีกด้วย
ความคลาดเคลื่อนทางเรขาคณิต รวมถึงความตรง ความกลม และความเป็นทรงกระบอก ช่วยให้มั่นใจได้ว่าเพลาจะยังคงอยู่ในขอบเขตที่ต้องการในขณะที่หมุน การเบี่ยงเบนจากรูปทรงที่สมบูรณ์แบบจะทำให้เกิดการโหลดแบบวนรอบบนตลับลูกปืนและซีล ซึ่งท้ายที่สุดจะลดระยะเวลาการบำรุงรักษาของหุ่นยนต์ลง ผลสะสมของพิกัดความเผื่อเหล่านี้คือเพลามอเตอร์ที่ผลิตอย่างเหมาะสมช่วยให้หุ่นยนต์บรรลุอัตราการทำซ้ำที่กำหนดได้ — ซึ่งมักจะ ±0.02 มม. หรือดีกว่า — ตลอดขอบเขตการทำงานทั้งหมด
6. รูปแบบความล้มเหลวและกลยุทธ์การป้องกัน
แม้แต่เพลามอเตอร์ที่ออกแบบมาอย่างดีที่สุดก็อาจทำงานล้มเหลวได้หากอยู่ภายใต้สภาวะที่เกินขีดจำกัดการออกแบบ การทำความเข้าใจโหมดความล้มเหลวทั่วไปช่วยให้นักออกแบบและวิศวกรบำรุงรักษาใช้มาตรการป้องกันที่ยืดอายุเพลาและลดการหยุดทำงานโดยไม่ได้วางแผน
แตกหักเมื่อยล้าเป็นกลไกความล้มเหลวที่พบบ่อยที่สุดในเพลาหมุน การโค้งงอแบบวนซ้ำหรือความเค้นบิด มักรุนแรงขึ้นจากความเข้มข้นของความเค้นที่ร่องสลัก ไหล่ หรือส่วนเชื่อมต่อแบบสวมอัด ทำให้เกิดรอยแตกร้าวที่แพร่กระจายจนกระทั่งเกิดการแตกร้าวครั้งสุดท้าย กลยุทธ์การป้องกัน ได้แก่ รัศมีของเนื้อที่กว้าง การขัดผิวด้วยการยิงเพื่อกระตุ้นแรงกดตกค้าง และการควบคุมโหลดการทำงานอย่างระมัดระวังเพื่อหลีกเลี่ยงการเกินขีดจำกัดความทนทาน
สวมใส่แล้วหงุดหงิดเกิดขึ้นที่ส่วนต่อประสานที่เพลาสัมผัสกับแบริ่ง ซีล หรือข้อต่อ ไมโครโมชั่นภายใต้ภาระสามารถผลิตเศษที่มีฤทธิ์กัดกร่อนซึ่งเร่งการสูญเสียวัสดุและลดความพอดี การเคลือบพื้นผิวแข็ง การหล่อลื่นที่เหมาะสม และการรักษาขนาดที่เหมาะสมของสัญญาณรบกวนเป็นมาตรการรับมือที่มีประสิทธิภาพ
การดัดหรือการโก่งตัวภายใต้แรงรัศมีที่มากเกินไปอาจทำให้เพลาสัมผัสกับส่วนประกอบที่อยู่กับที่หรือทำให้เกิดการวางแนวที่ไม่ตรงในระบบขับเคลื่อน สิ่งนี้มีความเกี่ยวข้องอย่างยิ่งกับหุ่นยนต์ที่มีแขนยื่นยาวซึ่งเพลามอเตอร์อาจรองรับน้ำหนักที่ยื่นออกมา การเพิ่มเส้นผ่านศูนย์กลางเพลา การใช้วัสดุที่มีความแข็งแรงสูง หรือการย้ายตำแหน่งแบริ่งให้ใกล้กับจุดรับน้ำหนักมากขึ้นสามารถลดความเสี่ยงนี้ได้
การกัดกร่อนและการเกิดรูพรุนส่งผลกระทบต่อเพลาที่ทำงานในสภาพแวดล้อมที่ชื้น รุนแรงทางเคมี หรือสภาพแวดล้อมที่มีการชะล้าง เกรดสแตนเลส การเคลือบป้องกัน เช่น การชุบสังกะสีหรือนิกเกิลแบบไม่ใช้ไฟฟ้า และขั้นตอนการทำความสะอาดเป็นประจำ ช่วยรักษาความสมบูรณ์ของพื้นผิวของเพลา
การตรวจสอบสภาพปกติ — รวมถึงการวิเคราะห์การสั่นสะเทือน การตรวจสอบอุณหภูมิ และการตรวจสอบมิติเป็นระยะ — ช่วยให้สามารถตรวจพบข้อบกพร่องที่กำลังพัฒนาได้ตั้งแต่เนิ่นๆ ช่วยให้ดำเนินการแก้ไขได้ก่อนที่จะเกิดความล้มเหลวร้ายแรง แนวทางเชิงรุกนี้เป็นจุดเด่นของโปรแกรมการบำรุงรักษาหุ่นยนต์ระดับโลก
7. คำถามที่พบบ่อย
กำลังมองหาพันธมิตรที่เชื่อถือได้สำหรับส่วนประกอบระบบขับเคลื่อนหุ่นยนต์ของคุณหรือไม่?
กวนซั่วผสมผสานความเชี่ยวชาญด้านการผลิตที่มีความแม่นยำมานานหลายทศวรรษเข้ากับความสามารถในการ CNC และการเจียรขั้นสูงเพื่อผลิตเพลามอเตอร์ที่ตอบสนองการใช้งานหุ่นยนต์ที่มีความต้องการมากที่สุด
ตั้งแต่การเลือกวัสดุและการบำบัดความร้อนไปจนถึงการตรวจสอบขั้นสุดท้าย เพลาทุกอันได้รับการออกแบบทางวิศวกรรมเพื่อประสิทธิภาพ ความทนทาน และความสม่ำเสมอ
ติดต่อเราเพื่อหารือเกี่ยวกับความต้องการของคุณ