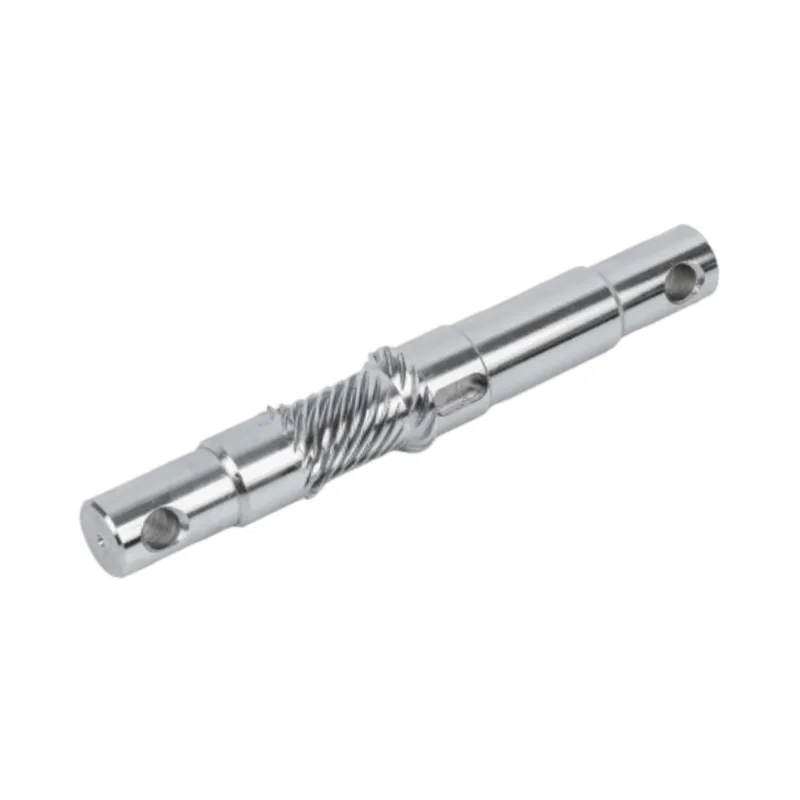
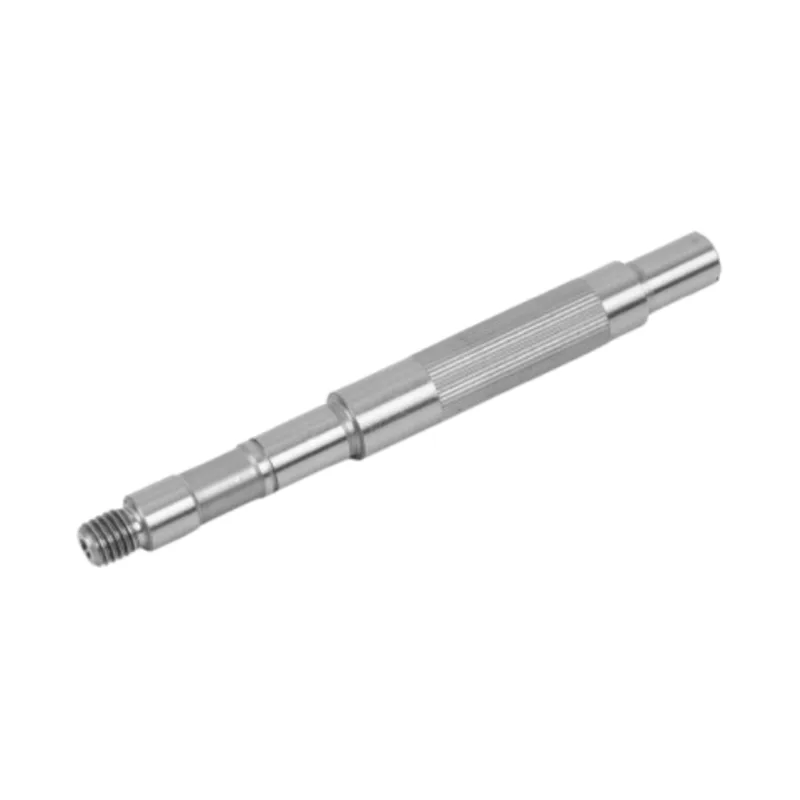
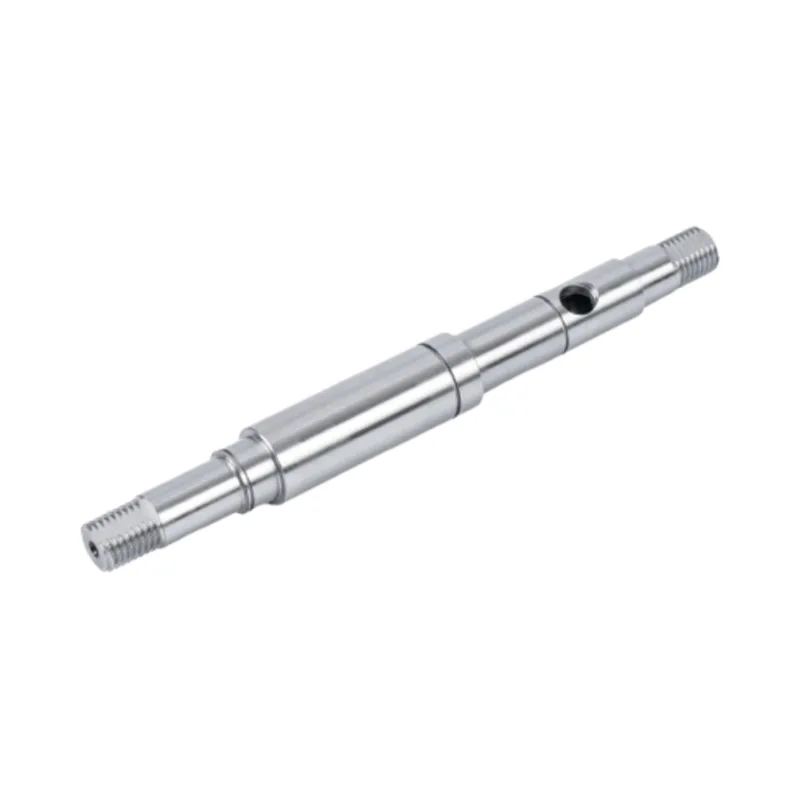
ในปั๊มหรือพัดลมเพลามอเตอร์ต้องส่งแรงบิดเท่านั้น ในเซอร์โวไดรฟ์ ข้อต่อหุ่นยนต์ หรือแกน CNC จะต้องส่งมอบตำแหน่งด้วย การส่ายไปมาที่เพลาเพียงไม่กี่ไมครอนทำให้เกิดข้อผิดพลาดที่มองเห็นได้ที่ปลายแขนหุ่นยนต์ และเสียงครวญครางที่ผู้ปฏิบัติงานได้ยินเสียงการเคลื่อนไหวทั้งหมด ความแตกต่างดังกล่าวทำให้ข้อกำหนดสำคัญเปลี่ยนไป คู่มือนี้ครอบคลุมเพลาที่ Guanshuo สร้างขึ้นสำหรับระบบอัตโนมัติ และตัวเลขที่แยกเพลาเหล่านั้น
เพลาอุตสาหกรรมทั่วไปมีการกำหนดไว้เพื่อความแข็งแรง มันจะรับแรงบิดได้หรือเปล่า และจะอยู่ได้นานแค่ไหน? เพลาอัตโนมัติต้องตอบคำถามอีกสองข้อก่อนหน้านั้น
ที่แรกก็คือตำแหน่ง ระบบเซอร์โวจะปิดลูปบนตัวเข้ารหัสที่ปลายด้านหนึ่งของเพลา แต่งานจะเกิดขึ้นที่ปลายอีกด้านหนึ่ง การหนีศูนย์ ความเยื้องศูนย์ใดๆ การคดเคี้ยวระหว่างจุดสองจุดนั้นถือเป็นข้อผิดพลาดที่ระบบควบคุมไม่สามารถมองเห็นและไม่สามารถแก้ไขได้ เพลาจะต้องเป็นจริงเพียงพอที่การอ่านของเอ็นโค้ดเดอร์จะเที่ยงตรง
ประการที่สองคืออะคูสติก เซลล์อัตโนมัติทำงานเคียงข้างผู้คน เพลาที่ไม่สมดุลเล็กน้อยจะกลายเป็นเสียงสะอื้นที่ได้ยินด้วยความเร็ว และกลายเป็นการสั่นสะเทือนที่ทำให้อายุการใช้งานของตลับลูกปืนสั้นลง เกรดยอดคงเหลือเป็นเพียงข้อกำหนดในที่นี้ ไม่ใช่สิ่งที่ต้องคำนึงถึงในภายหลัง
ตัวเลขสี่ตัวทำหน้าที่ส่วนใหญ่กับการวาดเพลาอัตโนมัติ สิ่งเหล่านี้คือคุณค่าที่ Guanshuo ยึดมั่นในการผลิต
ความร่วมแกนร่วมคือผู้ซื้อรายหนึ่งที่ระบุไม่บ่อยที่สุด โดยอธิบายว่าเส้นผ่านศูนย์กลางทุกอันใช้แกนเดียวร่วมกันได้ดีเพียงใด บนเพลาเซอร์โว ที่นั่งตัวเข้ารหัส เจอร์นัลแบริ่ง และเทเปอร์เอาท์พุต ล้วนต้องตกลงกันว่าจุดศูนย์กลางอยู่ที่ใด หากไม่เห็นด้วยมากกว่าสองสามไมครอน มอเตอร์ก็จะต่อสู้กันเอง
การรันเอาท์ที่เพลาไม่อยู่ที่เพลา บนแขนหุ่นยนต์ ข้อผิดพลาดที่ข้อต่อจะคูณด้วยระยะเอื้อมของแขน นี่คือเหตุผลว่าทำไมเพลาข้อต่อจึงถูกกำหนดไว้แน่นกว่าค่าความคลาดเคลื่อนของเฟืองท้ายที่แนะนำมาก งบประมาณเพลาจะต้องเป็นเพียงเศษเสี้ยวของงบประมาณระบบ
A เพลาเซอร์โวมอเตอร์ถูกสร้างขึ้นรอบ ๆ อินเทอร์เฟซที่ส่วนท้ายของเอาต์พุต Guanshuo กลึงสิ่งเหล่านี้ด้วยเทเปอร์มาตรฐาน 1:10, เกลียวภายในตั้งแต่ M4 ถึง M12 และลบมุมปลาย C0.5 ถึง C2 เทเปอร์และสลักดึงให้การเชื่อมต่อที่แข็งและปราศจากฟันเฟือง ซึ่งเป็นสิ่งที่ระบบกำหนดตำแหน่งต้องการ ฮับแบบมีกุญแจที่มีการกวาดล้างจะทำให้เซอร์โวมีอะไรให้ตามล่า
เส้นทางคือการกลึง CNC ตามด้วยการเจียรแบบละเอียดพิเศษ ซึ่งจะทำให้โคแอกเชียลอยู่ที่ ≤0.005 มม. จากนั้นจึงแก้ไขสมดุลไดนามิก G1 มีตัวเลือกการเสริมความแข็งแรงให้กับพื้นผิว 3 แบบ ได้แก่ การชุบผิวแข็ง ไนไตรด์ และการชุบโครเมี่ยม
เพลาสเต็ปเปอร์รองรับการเคลื่อนที่แบบวงเปิด ดังนั้นจึงไม่มีตัวเข้ารหัสแก้ไขข้อผิดพลาด ดูเหมือนว่าจะต้องใช้ข้อกำหนดที่เข้มงวดมากขึ้น แต่หน้าที่นั้นเบากว่าและความเร็วก็ต่ำกว่า ดังนั้นข้อกำหนดในทางปฏิบัติจึงผ่อนคลายลง
| ข้อมูลจำเพาะ | เพลาสเต็ปเปอร์ | เพลาเซอร์โว |
|---|---|---|
| วิ่งหนี | ≤0.01 ถึง 0.02 มม | ความร่วมแกนร่วม ≤0.005 มม |
| ความอดทนของเส้นผ่าศูนย์กลาง | h7 | h5/h6 |
| การตกแต่งพื้นผิว | Ra 0.8 ถึง 1.6 ไมโครเมตร | Ra 0.2 ถึง 0.4 ไมโครเมตร |
| สมดุล | ปกติไม่ระบุ | G1 หรือดีกว่า |
| ปลายเอาท์พุท | ธรรมดา ดีแฟลต หรือรูกุญแจ | เทเปอร์ 1:10 พร้อมเกลียว M4 ถึง M12 |
ช่องว่างระหว่างสองคอลัมน์นี้คือช่องว่างต้นทุน การระบุหมายเลขเกรดเซอร์โวในแอปพลิเคชันสเต็ปเปอร์เป็นหนึ่งในวิธีทั่วไปที่ผู้ซื้อจ่ายเงินมากเกินไป หากเครื่องจักรเป็นแบบเปิดและทำงานด้วยความเร็วปานกลาง สเต็ปเปอร์คอลัมน์ถือเป็นข้อมูลจำเพาะที่ตรงไปตรงมา
เพลาความเร็วสูงเป็นจุดที่การทำเพลาทำได้ยาก กวนซั่วกำลังสร้างเพลามอเตอร์ความเร็วสูงตั้งแต่ φ5 ถึง φ50 มม. โดยมีค่ารันเอาท์อยู่ที่ ≤0.001 ถึง 0.003 มม. ความคลาดเคลื่อน h5 หรือ h6 Ra 0.2 ถึง 0.4 μm และ G1 หรือความสมดุลที่ดีกว่า พื้นผิวเป็นโลหะผสมที่มีความแข็งแรงสูง ผ่านการชุบแข็ง ปรับอุณหภูมิ และไนไตรด์
เหตุผลของตัวเลขเหล่านั้นคือฟิสิกส์ แรงที่ไม่สมดุลจะเพิ่มขึ้นตามกำลังสองของความเร็วในการหมุน ความไม่สมดุลที่เหลือซึ่งมองไม่เห็นที่ 1,500 รอบต่อนาทีจะกลายเป็นแรงทำลายล้างที่ความเร็วแกนหมุน เพลาสปินเดิลของเครื่องมือกลเพิ่มความแข็งผิวของ HRC 60 ถึง 65 และมีความสมดุลเป็น G0.1 ถึง G0.4 โดยมีอายุการใช้งานความล้ามากกว่า 15,000 ชั่วโมง

ระบบอัตโนมัติบางประเภททำงานในบรรยากาศที่อาจทำให้เกิดประกายไฟได้ เพลามอเตอร์ป้องกันการระเบิดรองรับการเบี่ยงเบนหนีศูนย์ที่ ≤0.01 มม. และสามารถทำจากโลหะผสมที่ไม่เกิดประกายไฟ การวิ่งหนีที่แน่นไม่เพียงแต่เกี่ยวกับความแม่นยำเท่านั้น มันทำให้โรเตอร์อยู่ตรงกลางเพื่อไม่ให้สิ่งใดเสียดสี เนื่องจากการถูคือสิ่งที่ทำให้เกิดความร้อนและประกายไฟตั้งแต่แรก
เพลาอัตโนมัติส่วนใหญ่ได้แก่เพลาก้าว. แต่ละขั้นตอนจะระบุตำแหน่งแบริ่ง ซีล เกียร์ หรือกองโรเตอร์ในตำแหน่งที่กำหนดไว้ตลอดความยาว ข้อมูลจำเพาะสองประการกำหนดว่าชิ้นส่วนเหล่านั้นตั้งเป็นสี่เหลี่ยมจัตุรัสหรือไม่
หมายเลขตั้งฉากคือหมายเลขที่กัด ตลับลูกปืนที่ถูกกดทับขั้นบันไดที่ไม่เป็นรูปสี่เหลี่ยมจะรับน้ำหนักไม่สม่ำเสมอนับตั้งแต่ติดตั้ง มันจะร้อนและพังเร็ว และความผิดปกติจะดูเหมือนเป็นปัญหาเกี่ยวกับตลับลูกปืนมากกว่าปัญหาเพลา Guanshuo สร้างสิ่งเหล่านี้เป็นขั้นตอนเดียวและสองขั้นตอนเพลา
คุณลักษณะเอาท์พุตคือการตัดสินใจวางตำแหน่งพอๆ กับแรงบิด แต่ละตัวเลือกจะซื้อขายความแข็งกับต้นทุน
| คุณสมบัติ | พฤติกรรม | พอดีที่สุด |
|---|---|---|
| D-แฟลต | เรียบง่าย ต้นทุนต่ำ เคลียร์ได้บางส่วน | สเต็ปเปอร์ขนาดเล็กงานเบา |
| รูกุญแจ | แรงบิดสูง แต่ระยะห่างทำให้เกิดฟันเฟืองได้ | มอเตอร์เกียร์ ขับเคลื่อนทิศทางเดียว |
| เส้นโค้ง | โหลดร่วมกันข้ามฟันหลายซี่ ระยะฟันเฟืองต่ำ | ข้อต่อหุ่นยนต์ การถอยหลังเซอร์โวไดรฟ์ |
| เรียวและสลักเกลียว | แข็งแกร่งที่สุด ฟันเฟืองเป็นศูนย์อย่างมีประสิทธิภาพ | เอาต์พุตเซอร์โวสิ้นสุดลง |
รูกุญแจถูกตัดเป็น GB/T 1,095 สำหรับแกนเซอร์โวแบบถอยหลัง ฟันเฟืองในข้อต่อแบบมีกุญแจจะปรากฏขึ้นโดยตรงว่าเป็นข้อผิดพลาดในการกำหนดตำแหน่ง ซึ่งเป็นสาเหตุที่อินเทอร์เฟซแบบเทเปอร์มีอิทธิพลเหนือปลายเซอร์โว กวนซั่วถือกุญแจหลายทางสมมาตรถึง ≤0.02 มม. โดยที่คีย์คือคำตอบที่ถูกต้อง
เพลาอัตโนมัติมักต้องการพื้นผิวแข็งโดยไม่มีแกนแข็ง มีวิธีการรักษาสี่วิธีและช่วยแก้ปัญหาที่แตกต่างกัน
| การรักษา | มันให้อะไร. |
|---|---|
| การชุบแข็งแบบเหนี่ยวนำ | บันทึกประจำวันแบบแข็ง แกนแข็ง ไม่มีการเปลี่ยนแปลงมิติให้พูดถึง |
| ไนไตรดิ้ง | พื้นผิวแข็งมากและมีความผิดเพี้ยนต่ำ เหมาะสำหรับเพลาความเร็วสูง |
| ชุบฮาร์ดโครม | ความต้านทานต่อการสึกหรอและการกัดกร่อน และเส้นทางในการเรียกคืนวารสารที่สึกหรอ |
| เคลือบเซรามิก | ทนทานต่อการสึกหรอสูงและการแยกตัวทางไฟฟ้าในกรณีที่จำเป็น |
สอบถามซัพพลายเออร์รายใดก็ตามว่าเพลานั้นกราวด์อยู่หลังการปรับสภาพพื้นผิวหรือไม่ ทั้งไนไตรดิ้งและการชุบจะเปลี่ยนขนาดที่เสร็จแล้ว หากการรักษาเป็นการผ่าตัดครั้งสุดท้าย ความคลาดเคลื่อนของการวาดจะไม่ใช่ค่าความคลาดเคลื่อนที่คุณได้รับ
เพลาข้อต่อหุ่นยนต์ต้องเผชิญกับหน้าที่ที่เพลาปั๊มไม่เคยเห็นมาก่อน พวกเขาเริ่มต้น หยุด และย้อนกลับอย่างต่อเนื่อง และทุกรอบคือวงจรความเหนื่อยล้า เพลาหุ่นยนต์อุตสาหกรรมของ Guanshuo ถูกสร้างขึ้นเพื่อให้ผ่านรอบการสึกหรอเมื่อยล้าได้มากกว่า 1,000,000 รอบโดยไม่เกิดข้อผิดพลาด ซึ่งเป็นจำนวนที่เข้าเกณฑ์สำหรับงานประเภทนี้
การเข้าถึงนั้นเป็นการผสมผสานระหว่างกระบวนการทั้งหมด ไม่ใช่เคล็ดลับเดียว โลหะผสมเหล็ก ซึ่งเป็นเส้นทางการให้ความร้อนที่เหมาะกับเกรด รัศมีของรากกว้างไม่ว่าเส้นผ่านศูนย์กลางจะเปลี่ยนไป และการเจียรหลังจากการชุบแข็งแล้ว ดังนั้นรูปทรงที่เสร็จแล้วจึงเป็นจริง ตัวเลือกวัสดุที่อยู่เบื้องหลังสิ่งนี้ครอบคลุมอยู่ในคู่มือวัสดุเพลาและลำดับกระบวนการในคำแนะนำการใช้เครื่องจักร.
เพลาเซอร์โวมอเตอร์ต้องการความคลาดเคลื่อนเท่าใด
ความร่วมแกน ≤0.005 มม. บนเพลาสำเร็จรูป โดยมีพิกัดความเผื่อเส้นผ่านศูนย์กลาง h5 หรือ h6 และผิวสำเร็จกราวด์ Ra 0.2 ถึง 0.4 μm ความสมดุลแบบไดนามิกควรเป็น G1 หรือดีกว่า Guanshuo เข้าถึงสิ่งเหล่านี้ได้ผ่านการกลึง CNC ตามด้วยการเจียรที่ละเอียดเป็นพิเศษและการแก้ไขสมดุล
อะไรคือความแตกต่างระหว่างเซอร์โวและเพลาสเต็ปเปอร์มอเตอร์?
เพลาเซอร์โวมีความแน่นหนามากขึ้นทุกประการ ความโคแอกเชียล ≤0.005 มม. เทียบกับการหมุนหนีศูนย์สเต็ปเปอร์ที่ ≤0.01 ถึง 0.02 มม., h5 หรือ h6 เทียบกับ h7, Ra 0.2 ถึง 0.4 μm เทียบกับ Ra 0.8 ถึง 1.6 μm และเกรดความสมดุลที่ระบุซึ่งสเต็ปเปอร์มักจะไม่ต้องการ เซอร์โวยังสิ้นสุดด้วยเรียว 1:10 แทนที่จะเป็นปลายธรรมดาหรือ D-flat
เหตุใดสมดุลแบบไดนามิกจึงมีความสำคัญบนเพลาอัตโนมัติ
แรงที่ไม่สมดุลจะเพิ่มขึ้นตามความเร็วยกกำลังสอง ดังนั้นสิ่งตกค้างเล็กน้อยจึงเกิดการสั่นสะเทือนขนาดใหญ่ที่รอบต่อนาทีสูง การสั่นสะเทือนดังกล่าวทำให้อายุการใช้งานของตลับลูกปืนสั้นลง เพิ่มเสียงหอนที่ได้ยินในเซลล์ และลดความแม่นยำในการกำหนดตำแหน่ง เพลาความเร็วสูงมีความสมดุลอยู่ที่ G1 หรือดีกว่า และเพลาสปินเดิลอยู่ที่ G0.1 ถึง G0.4
เพลาข้อต่อหุ่นยนต์ควรใช้รูสลักหรือร่องสลักหรือไม่?
เส้นโค้งในกรณีส่วนใหญ่ ร่องสลักต้องมีระยะห่างในการประกอบ และระยะห่างนั้นจะกลายเป็นฟันเฟืองเมื่อข้อต่อกลับด้าน ร่องฟันร่วมรับน้ำหนักฟันหลายซี่โดยสูญเสียการเคลื่อนไหวน้อยลงมาก สำหรับปลายเซอร์โวเอาท์พุต เทเปอร์ที่มีสลักดึงจะยังคงแข็งอยู่
Guanshuo สามารถสร้างเพลาสำหรับมอเตอร์ป้องกันการระเบิดได้หรือไม่
ใช่. เพลาป้องกันการระเบิดถูกยึดไว้ที่ระยะรันเอาท์ ≤0.01 มม. และสามารถจ่ายในโลหะผสมที่ไม่เกิดประกายไฟ การวิ่งหนีอย่างแน่นหนาทำให้โรเตอร์อยู่ตรงกลาง ดังนั้นจึงไม่มีอะไรเสียดสี ซึ่งเป็นสิ่งที่ป้องกันความร้อนและประกายไฟในระดับที่ควรหลีกเลี่ยง
ส่งโคแอกเชียล เกรดของเครื่องชั่ง และอินเทอร์เฟซที่คุณต้องการ Guanshuo บดและปรับสมดุลภายในองค์กร ดังนั้นตัวเลขบนรูปวาดของคุณจึงเป็นตัวเลขที่วัดได้ หรือติดต่อทีมงานได้ที่หน้าการติดต่อ.